VDA 5050 实现指南
本指南帮助开发者实现 VDA 5050 接口。
系统架构
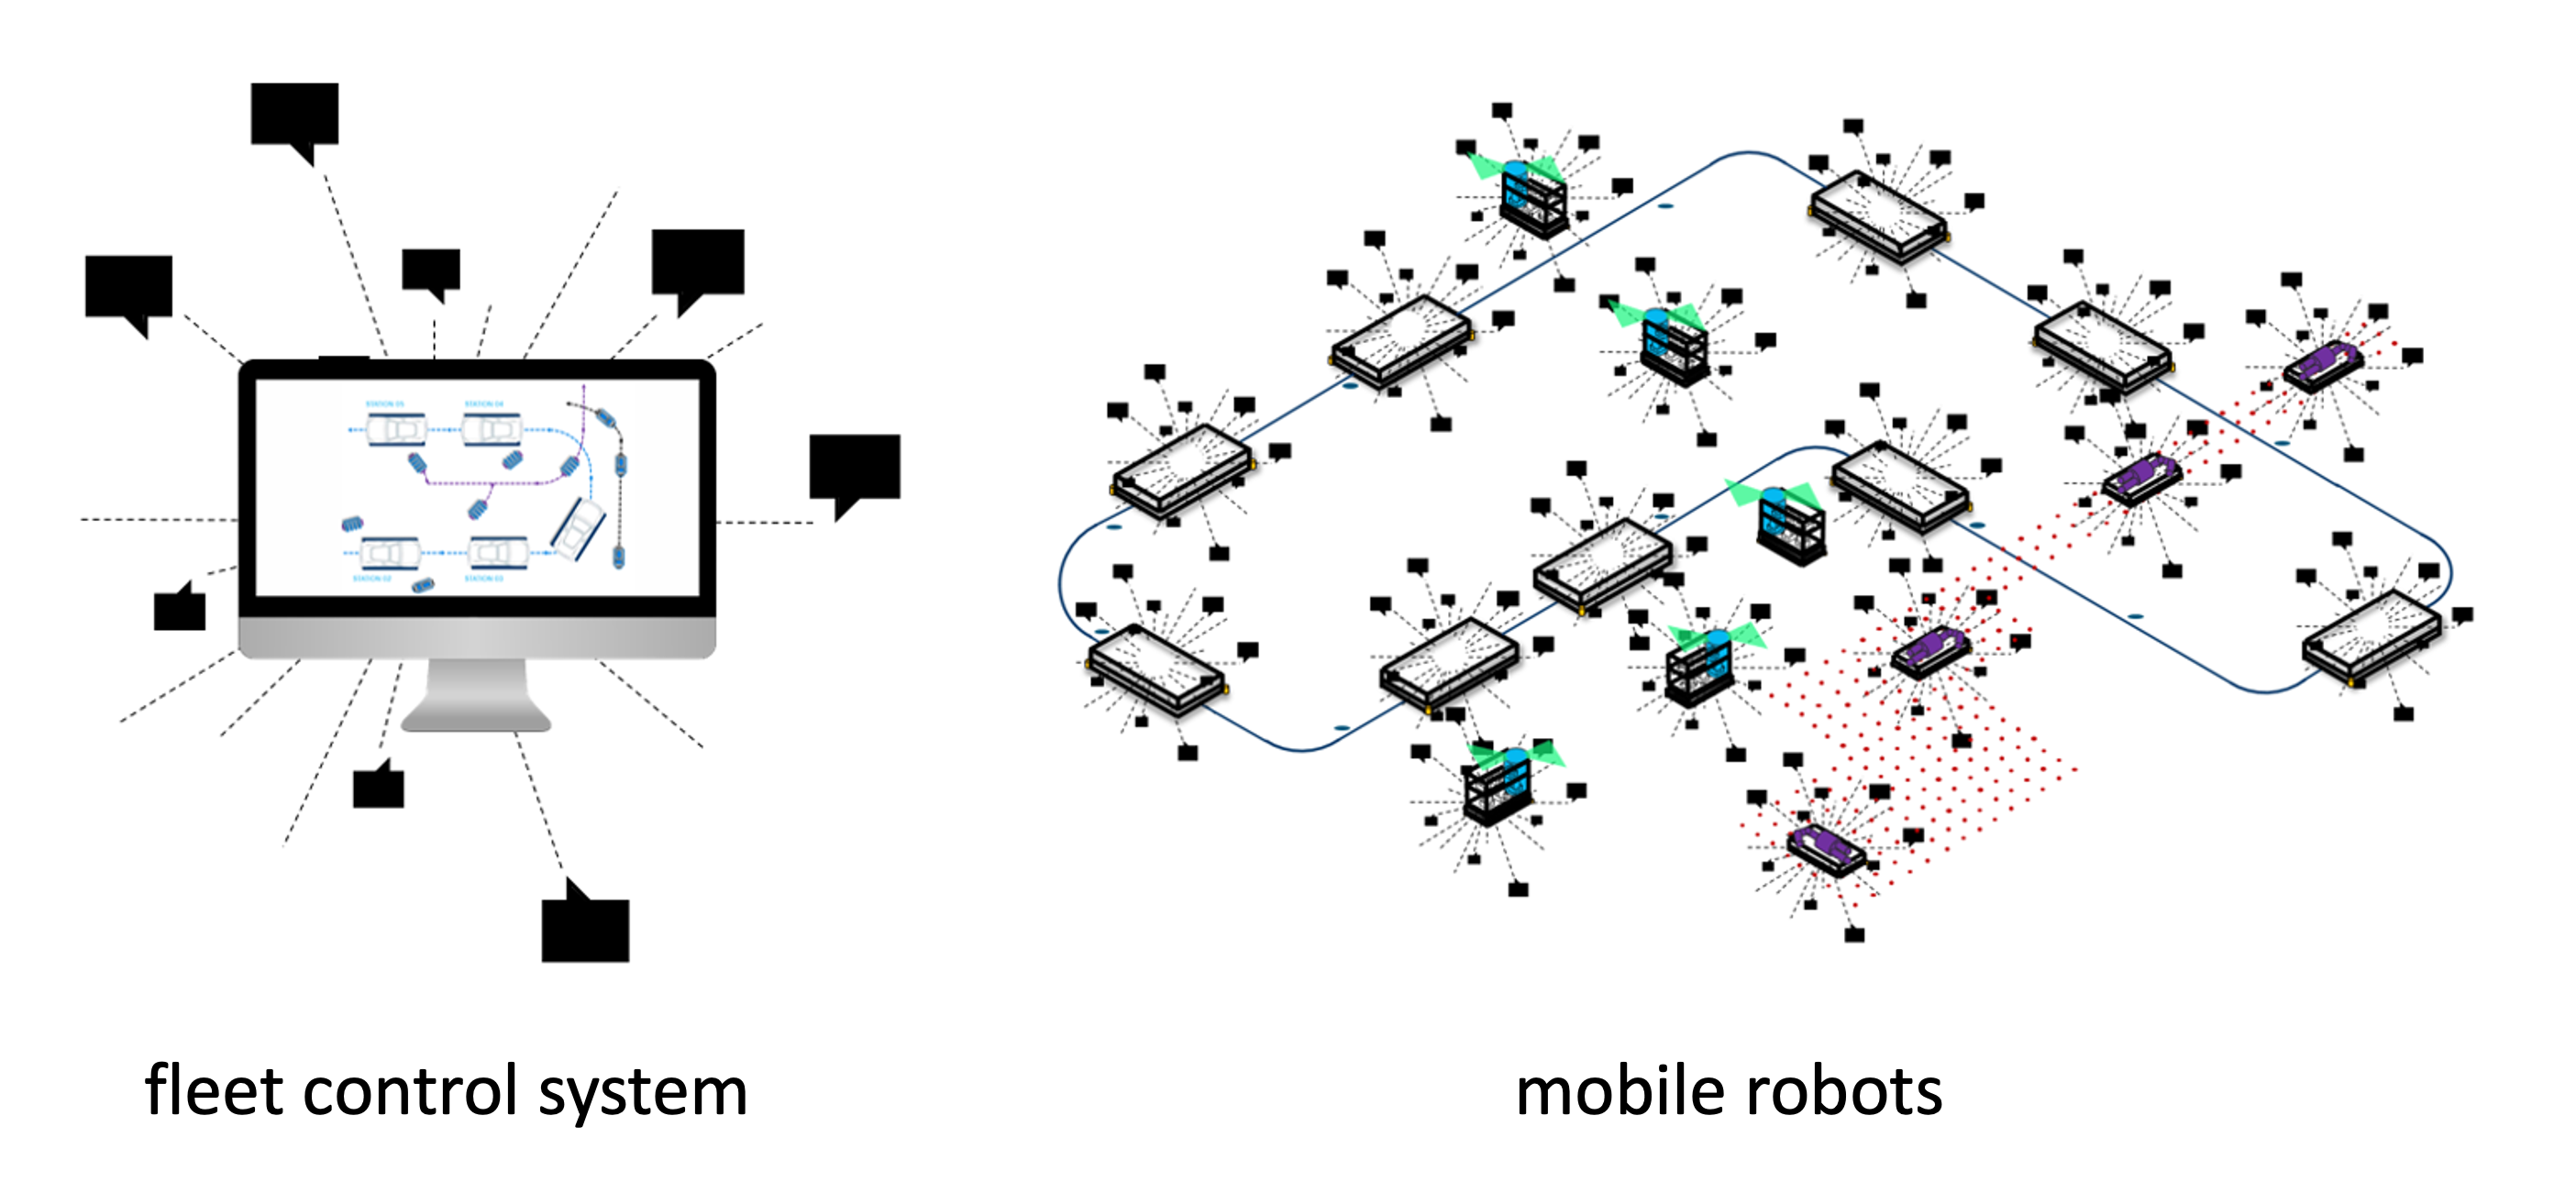
消息流程
1. 连接建立
mermaid
sequenceDiagram
    participant FC as 车队控制
    participant Broker as MQTT Broker
    participant Robot as 移动机器人

    Robot->>Broker: CONNECT
    Broker->>Robot: CONNACK
    Robot->>FC: connection (ONLINE)
    FC->>Robot: SUBSCRIBE topics
    Robot->>FC: factsheet
2. 订单执行
mermaid
sequenceDiagram
    participant FC as 车队控制
    participant Robot as 移动机器人

    FC->>Robot: order (orderId: "001", orderUpdateId: 0)
    Robot->>FC: state (nodeStates, actionStates)
    FC->>Robot: order (orderUpdateId: 1, 新节点)
    Robot->>FC: state
3. 动作执行
mermaid
sequenceDiagram
    participant FC as 车队控制
    participant Robot as 移动机器人

    FC->>Robot: order (包含 pick 动作)
    Robot->>FC: state (actionStatus: RUNNING)
    Robot->>FC: state (actionStatus: FINISHED)
MQTT 主题结构
vda5050/v3/{manufacturer}/{serialNumber}/{topic}示例
| 场景 | 主题 |
|---|---|
| 接收订单 | vda5050/v3/RobotCorp/AGV-001/order |
| 发送状态 | vda5050/v3/RobotCorp/AGV-001/state |
| 接收即时动作 | vda5050/v3/RobotCorp/AGV-001/instantActions |
| 发送连接状态 | vda5050/v3/RobotCorp/AGV-001/connection |
关键实现要点
1. 订单处理
- 验证订单 JSON 格式
- 检查
orderId和orderUpdateId - 处理基线(Base)和视界(Horizon)
- 实现节点/边遍历逻辑
2. 状态管理
- 维护当前订单状态
- 跟踪节点和边状态
- 报告动作执行进度
- 处理错误和信息
3. 动作执行
- 实现阻塞类型逻辑
- 处理并行动作
- 管理动作状态转换
- 支持重试机制
4. 连接管理
- 实现 Last Will 消息
- 处理断开/重连
- 支持休眠模式
常见实现问题
问题 1:订单丢失
症状:机器人未收到订单
解决方案:
- 使用 QoS 1 确保交付
- 实现订单确认机制
- 定期检查订单状态
问题 2:状态消息丢失
症状:车队控制看不到机器人状态
解决方案:
- 状态消息使用 QoS 0(高频)
- 实现增量状态更新
- 添加心跳机制
问题 3:动作执行失败
症状:动作无法完成
解决方案:
- 使用
RETRIABLE状态 - 实现
retry和skipRetry动作 - 记录详细错误信息
测试工具
MQTT 测试
bash
# 订阅状态
mosquitto_sub -t "vda5050/v3/+/+/state"

# 发布订单
mosquitto_pub -t "vda5050/v3/RobotCorp/AGV-001/order" -f order.json
JSON Schema 验证
使用官方提供的 JSON Schema 验证消息:
order.schema.jsonstate.schema.jsoninstantActions.schema.json- 等
参考实现
- vda5050_msgs - ROS 消息定义
- coatyio/vda-5050-lib.js - JavaScript 库
- openTCS - 开源车队控制系统